Smooth Motor는 30년 동안 고정밀 스테퍼 모터 및 맞춤형 조립 전문 기업입니다.
언어
Smooth Motor는 30년 동안 고정밀 스테퍼 모터 및 맞춤형 조립 전문 기업입니다.
1. 17HD(42) 시리즈 올인원 스테퍼 모터는 소형, 고효율, 저소음 및 발열의 장점을 가지며, 하나의 장치로 제어 및 구동이 결합되어 제한된 구조 등에 대해 용이합니다. 내장 영점 조정, 내장 -오프라인에서 다중 센서 인터페이스가 내장되어 있습니다.
2. 고성능 개방 루프 및 고성능 폐쇄 루프(1000라인), 두 시리즈 모두 선택 가능합니다. 펄스 유형, RS232 맞춤형, RS232 Modbus Rtu, RS485 맞춤형, RS485 Modbus Rtu, CAN 2.0CAN 다양한 개방형 통신 프로토콜을 사용할 수 있습니다.
3. 입력 전압 12 ~ 36VDC, 피크 전류 2.5A, 최고 세분 32 실제 전류 및 상부 조절 가능, 모델 내장 브레이크, 솔레노이드 밸브, LED 조명 및 기타 외부 제어 포트의 일부.
▶ 펄스 드라이버 배선 포트, 통신 및 기능
| 포트 | PD 펄스드라이브 | ||
| VCC | 양극(12~24V) | ●통신 모드:RS232 | |
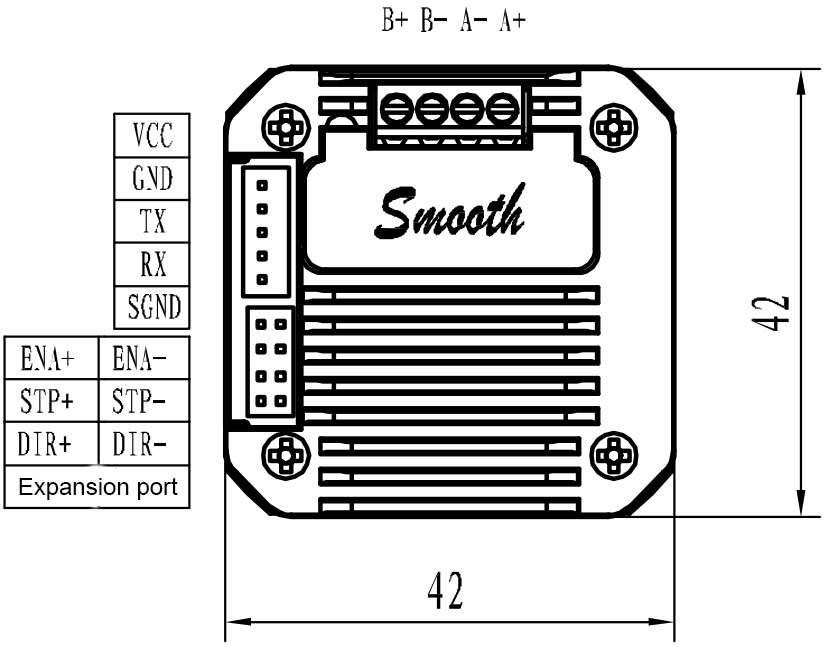 | 접지 | 음극 | ●통신속도:115200 |
| 텍사스 | 직렬 포트 RX(상위 컴퓨터 RX) | ●호스트 컴퓨터 소프트웨어를 통한 모터 작동 매개변수 사전 설정 | |
| RX | 직렬 포트 RX(상위 컴퓨터 RX) | ●3.3V-24V 외부 신호는 딥 스위치 및 전압 분배 저항 없이 지원됩니다. | |
| SGND | 해당 없음 | ●공통 음극 및 공통 양극 신호 지원 | |
| ENA+ | 해당 없음 | ●전류를 연속적으로 설정할 수 있습니다. | |
| ENA- | 해당 없음 | ●전류 0-2.5A(소프트웨어 조정 가능) | |
| STP+ | 해당 없음 | ●1-32 세분화 모드(소프트웨어 조정 가능) | |
| STP- | 해당 없음 | ||
| --------------------------------- | 디렉터리+ | 해당 없음 | |
| 디렉터리- | 해당 없음 |
▶ RS232, RS485, CAN 드라이버 배선 포트, 통신 및 기능.
| 포트 | RS232 드라이버 | RS485 드라이버 | CAN 드라이버 | ||
VCC | 양극(12~36V) | 양극(12~36V) | 양극(12~36V) | ●다중 제어 프로토콜 사용 가능 | |
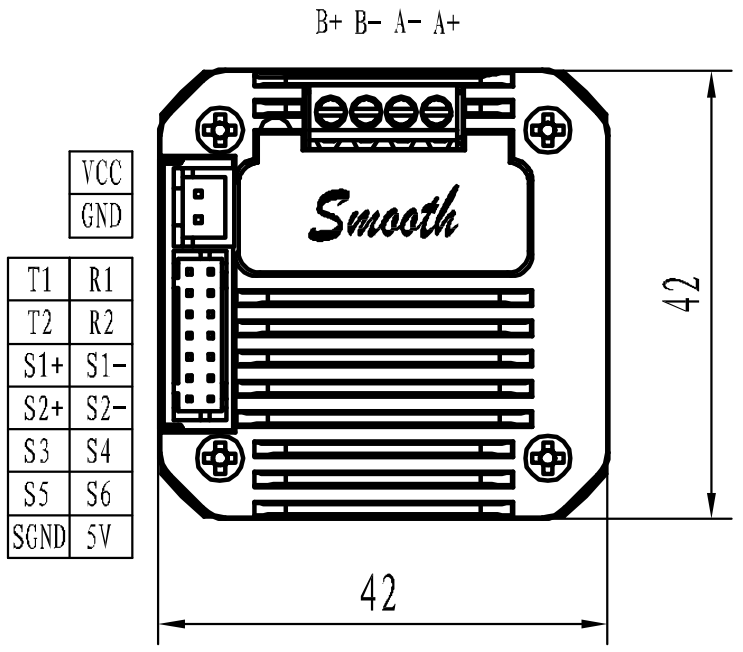 | 접지 | 음극 | 음극 | 음극 | ● 구동과 제어의 통합 |
| T1 | 직렬 포트 TX(상위 컴퓨터 TX) | 485 커넥터 A | CAN 커넥터 H | ●호스트 컴퓨터 소프트웨어를 통한 모터 작동 매개변수 사전 설정 | |
| R1 | 직렬 포트 RX(상위 컴퓨터 RX) | 485 커넥터 B | CAN 커넥터 L | ●32비트 마이크로프로세서로 제어 | |
| T2 | 해당 없음 | 485 커넥터 A | CAN 커넥터 H | ●부드러운 가속 및 감속, 부드러운 조향 및 기타 자동 제어 | |
| R2 | 해당 없음 | 485 커넥터 B | CAN 커넥터 L | ● 제로 기능 내장 | |
| S1+ S1- | 센서 1(3.3~24V 호환) | ●전류 0-2.5A(소프트웨어 조정 가능) | |||
| S2+ S2- | 센서 2(3.3~24V 호환) | ● 1-32 세분화 모드(소프트웨어 조정 가능) | |||
| 시즌3 시즌4 시즌5 시즌6 | 센서 3~6(3.3~5V 호환) | ● 오프라인 모드 내장, 호스트 컴퓨터 작동에서 분리 가능 | |||
| ---------------------------------- | 5V | 5V 출력(<100mA) | ●속도 모드와 위치 모드에서 작동하며, 둘 사이를 자유롭게 전환할 수 있습니다. | ||
| SGND | 센서 GND | ●내장 2 3.3~24V 장치 제어 인터페이스, 4개의 3.3~5V 센서 인터페이스, 여러 개의 사전 설정된 실시간 제어 작업. | |||
▶ 3방향 로드 드라이버 배선 포트를 갖춘 RS485, CAN에 대한 설명입니다.
| | 포트 | RS485 드라이버 | CAN 드라이버 | |
| VCC | 양극(12~36V) | 양극(12~36V) | ●다중 제어 프로토콜 사용 가능 | |
| 접지 | 음극 | 음극 | ●구동과 제어의 통합 | |
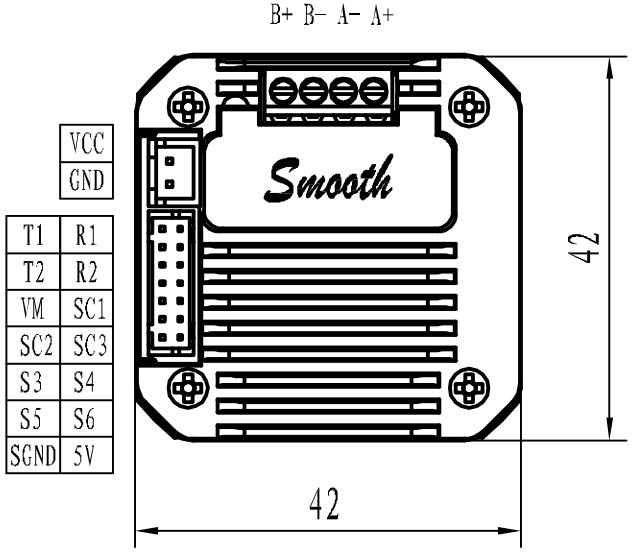 | T1 | 485 커넥터A | CAN 커넥터 H | ●호스트 컴퓨터 소프트웨어를 통한 모터 작동 매개변수 사전 설정 |
| R1 | 485 커넥터B | 485 커넥터 L | ●32비트 마이크로프로세서로 제어 | |
| T2 | 485 커넥터A | CAN 커넥터 H | ●부드러운 가속 및 감속, 부드러운 조향 및 기타 자동 제어 | |
| R2 | 485 커넥터 A | 485 커넥터 L | ● 제로 기능 내장 | |
| VM | 포지티브 외부 제어 전원 공급 장치(12~24V 호환) | ●전류 0-2.5A(소프트웨어 조정 가능) | ||
| SC1 SC2 SC3 | 3개의 외부 장치(예: 브레이크, 솔레노이드 밸브, LED 조명 등)에 별도의 전원 공급 | ●1-32 세분화 모드(소프트웨어 조정 가능) | ||
| S3 | 센서(3.3~5V 호환성), 폐쇄 루프 다중 직교 위상 인코더 | ● 오프라인 모드 내장, 호스트 컴퓨터 작동에서 분리 가능 | ||
| S4 | 센서(3.3~5V 호환성), B 폐쇄 루프 다중 직교 엔코더 | ●속도 모드와 위치 모드에서 작동하며, 둘 사이를 자유롭게 전환할 수 있습니다. | ||
| ---------------------------------- | S5 S6 | 센서 (3.3~5V 호환) | ●12~24V 외부 장치 제어 인터페이스 3개, 3.3~5V 센서 인터페이스 4개 내장, S3, S4는 A, B 채널 인코더에 연결 가능 | |
| 5V | 5V 출력(<100mA) | |||
| SGND | 센서 GND | |||
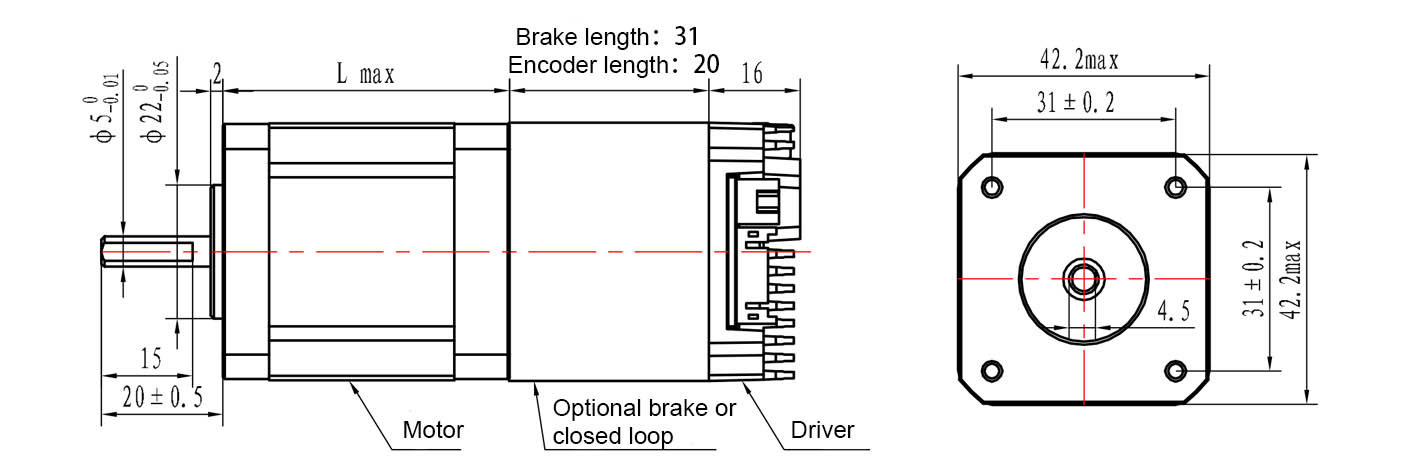
| 모델 | 모드버스 | 통신속도 | 작동 모드 | 현재 mA | 저항Ω | 인덕턴스 mH | 홀딩토크 N.m | 관성 g·cm² | 길이 mm |
| 17HD4402B-DX111 | 펄스 모드 | 115200 | 개방 루프 | 1.68 | 1.6 | 2.8 | 0.48 | 82 | 40 |
| 17HD8182B-DX111 | 펄스 모드 | 115200 | 개방 루프 | 2.0 | 1.6 | 4.0 | 0.68 | 102 | 60 |
| 17HD4402B-DX112 | RS232 사용자 모드 | 2400~921600 (기본값 9600K) | 개방 루프 | 1.68 | 1.6 | 2.8 | 0.48 | 82 | 40 |
| 17HD8182B-DX132 | 개방 루프 | 2.0 | 1.6 | 4.0 | 0.68 | 102 | 60 | ||
| 17HD4402B-DX124 | RS232 모드버스 Rtu | 폐쇄 루프 | 1.68 | 1.6 | 2.8 | 0.48 | 82 | 40 | |
| 17HD8182B-DX144 | 폐쇄 루프 | 2.0 | 1.6 | 4.0 | 0.68 | 102 | 60 | ||
| 17HD4402B-DX113 | RS232 사용자 모드 | 개방 루프 | 1.68 | 1.6 | 2.8 | 0.48 | 82 | 40 | |
| 17HD8182B-DX133 | 개방 루프 | 2.0 | 1.6 | 4.0 | 0.68 | 102 | 60 | ||
| 17HD4402B-DX125 | RS232 모드버스 Rtu | 폐쇄 루프 | 1.68 | 1.6 | 2.8 | 0.48 | 82 | 40 | |
| 17HD8182B-DX145 | 폐쇄 루프 | 2.0 | 1.6 | 4.0 | 0.68 | 102 | 60 | ||
| 17HD4402B-DX116 | 캔 2.0 | 5천~1백만 (기본값 125K) | 개방 루프 | 1.68 | 1.6 | 2.8 | 0.48 | 82 | 40 |
| 17HD8182B-DX136 | 개방 루프 | 2.0 | 1.6 | 4.0 | 0.68 | 102 | 60 | ||
| 17HD4402B-DX126 | 폐쇄 루프 | 1.68 | 1.6 | 2.8 | 0.48 | 82 | 40 | ||
| 17HD8182B-DX146 | 폐쇄 루프 | 2.0 | 1.6 | 4.0 | 0.68 | 102 | 60 | ||
| 17HD4402B-DX116 | 열 수 있습니다 | 개방 루프 | 1.68 | 1.6 | 2.8 | 0.48 | 82 | 40 | |
| 17HD8182B-DX136 | 개방 루프 | 2.0 | 1.6 | 4.0 | 0.68 | 102 | 60 | ||
| 17HD4402B-DX126 | 폐쇄 루프 | 1.68 | 1.6 | 2.8 | 0.48 | 82 | 40 | ||
| 17HD8182B-DX146 | 폐쇄 루프 | 2.0 | 1.6 | 4.0 | 0.68 | 102 | 60 |
※ 485 인터페이스는 최대 32개의 슬레이브 장치를 캐스케이드 연결할 수 있으며, CAN 버스는 이론적으로 최대 110개의 슬레이브 장치를 캐스케이드할 수 있습니다.
※ 모터의 배선길이는 300mm가 표준입니다.
※ 내장형 엔코더, 브레이크 등의 구조와 드라이브 포트의 기타 배선방법은 당사로 문의하시기 바랍니다.
※ 모터 길이 및 전기 사양에 대한 추가 옵션이 가능합니다.
우리에게 보내주세요메시지
다양한 모션 응용 분야 및 산업에 대한 당사의 광범위한 경험과 모션 제어에 사용되는 구성 요소에 대한 심층적인 지식이 결합되어 당사는 귀하의 다음 모션 제어 프로젝트를 위한 귀중한 리소스가 될 것입니다.

